CodecFlow (or CODEC)은 AI 에이전트가 로봇과 소프트웨어를 공유 인텔리전스 스택을 통해 제어할 수 있게 하는 실행 레이어입니다. 데이터 표준화, 연산자 마켓플레이스 제공, 그리고 기여자에게 CODEC 토큰으로 보상합니다.
우리의 첫 번째 글 Codec 이후, AI 환경은 급격히 변했습니다. AI 인프라에 대한 Capex는 하이퍼스케일러, GPU 제조업체 및 원자재 공급업체 전반에 걸쳐 폭발적으로 증가했으며, 로봇과 휴머노이드는 날마다 더 발전하고 있습니다. 이 붐은 디지털 AI 모델을 물리적 기계와 기업 워크플로에 연결하기 위해 얼마나 견고한 조정 레이어가 필요한지도 드러냈습니다.
이번 호에서는 2024년 말 이후 AI Capex와 하드웨어 공급망이 어떻게 가속화되었는지, 로봇/휴머노이드 채택과 RPA 필요성이 왜 CodecFlow와 같은 조정 레이어로 수렴하고 있는지, 그리고 Codec 생태계에서 주목해야 할 사항을 살펴보겠습니다.

Codec이 무엇이며 왜 중요한가
이전에 읽지 않으셨다면, 여기에서 찾을 수 있습니다. 요약하면, Codec은 디지털 AI와 물리적 하드웨어 인텔리전스를 연결하는 공유 레이어입니다. 작동 방식은 다음과 같습니다:
Unified data: 센서 입력으로부터 얻는 공통 데이터 스키마로, 로봇과 소프트웨어 에이전트에게 환경에 대한 공유 이해를 제공합니다.
Composable operators: 개발자들은 모듈형 스킬(vision, language, navigation)을 마켓플레이스에 게시합니다. 이러한 연산자는 결합 및 수익화가 가능해, 사용자가 처음부터 다시 구축하지 않고도 에이전트 워크플로를 만들 수 있습니다.
Fabric and marketplace: 분산 컴퓨트 라우터가 이러한 연산자가 모든 하드웨어 또는 클라우드에서 실행되도록 보장하고, 마켓플레이스는 발견 및 로열티를 처리합니다.
Compounding flywheel: 연산자가 개선되면 성능 향상이 모든 연결된 로봇에 전파됩니다… 채택이 더 많은 기여를 촉진하여 복합 피드백 루프를 생성합니다.
이 설계는 Codec을 일반적인 AI 툴링과 차별화합니다. 단일 서비스나 모델이 아니라 모든 로봇과 에이전트를 위한 조정 레이어가 되는 것을 목표로 합니다. AI의 물리적 측면이 구체화될수록 그 역할은 더욱 중요해집니다.
새로운 AI Capex 사이클과 로봇 급증?
2024년 말 이후, AI 인프라에 대한 지출이 급증했습니다. Google은 2026년에 Capex를 $180 billion으로 두 배 이상 늘릴 계획을 발표했으며, 이는 주로 서버와 데이터 센터에 투자해 증가하는 AI 컴퓨트 수요를 충족하기 위함입니다. Goldman Sachs는 하이퍼스케일러 누적 AI Capex가 2026년에 $527 billion에 이를 수 있다고 추정했으며, 이는 이전의 $465 billion보다 증가한 수치입니다.
빠른 성장 이후에도 Capex는 3분기에 전년 대비 75 % 상승했지만, AI 지출은 여전히 전 세계 GD의 0.8 %에 불과하며, 이는 1990년대 말 텔레콤 붐에 맞추어 조정된 2026년 기준 약 $700 billion에 해당합니다.
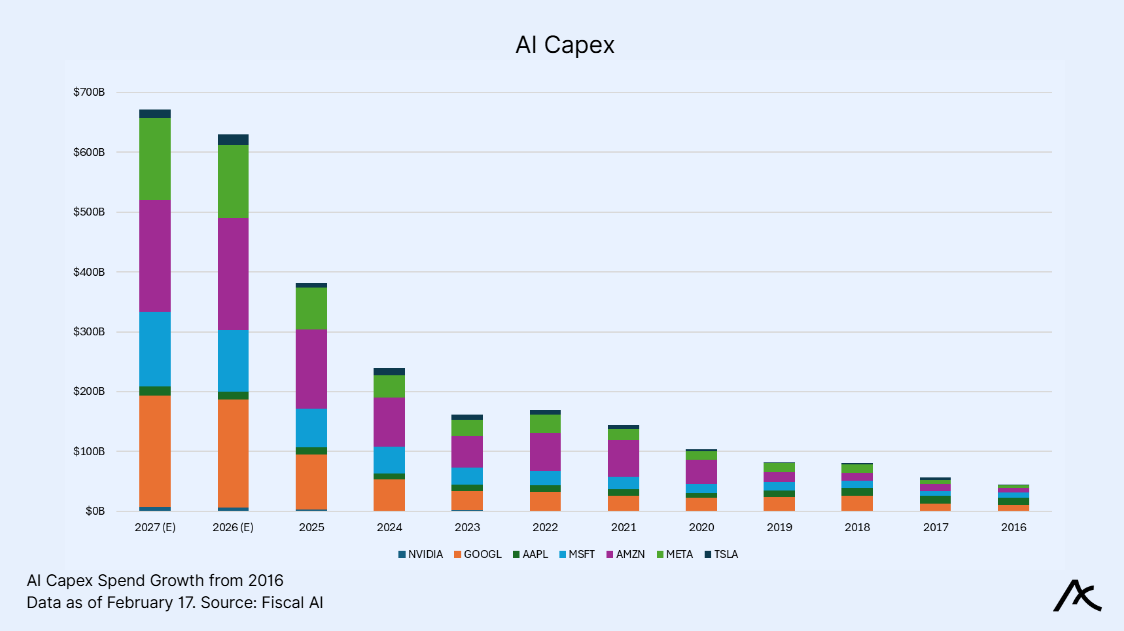
이는 Capex 사이클에 충분한 여유가 있으며 승자는 클라우드 대기업에만 국한되지 않음을 의미합니다. GPU 제조업체, 파운드리 및 원자재 공급업체(구리, 희토류, HBM)는 이제 AI 공급망의 일부로 간주됩니다. 2026년은 많은 로봇이 데모 단계에서 상업적 배포로 전환함에 따라 로봇 분야의 중추적인 해가 될 것으로 전망됩니다.
로봇 스타트업에 대한 벤처 투자는 2024년 미만 $10B에서 2025년 $50B 이상으로 성장했습니다. 주목할 만한 투자 유치 사례로는 ScaleAI의 $14.3B, Figure의 $1B, Apptronik의 $935M, Galbot의 $300M, Unitree의 $100M+ 및 곧 있을 IPO 등이 있습니다… 요점을 이해하셨을 겁니다.
지난 해 휴머노이드 로봇의 진전은 인상적이었지만, 많은 데모가 여전히 서투름, 높은 전력 소비 및 안전성 문제에 직면하고 있습니다. 이는 작업을 관리하고 제어 시스템과 통합하며 플랫폼 간에 적응할 수 있는 견고한 인텔리전스 레이어의 필요성을 강조합니다.
핵심 업데이트: CodecFlow에 어떤 변화가 있었나요?
지난 글 이후, Codec은 SimArena를 출시했으며, 시뮬레이션 온보딩 및 환경 생성을 개발자 배포를 위한 진입점으로 전환했습니다.
SimArena는 로봇 시뮬레이션을 빠르게 시작하고, 수정하기 쉬우며, 공개적으로 확장 가능하도록 설계되었습니다. 워크플로는 (i) 브라우저에서 전체 로봇 시뮬레이션 실행, (ii) 텍스트 프롬프트에서 3D 물리 세계 생성(World Labs 제공), (iii) 실제 조건을 반영하도록 맞춤형 로봇/센서 삽입, (iv) 재사용 가능한 시뮬레이션 데이터 기여를 포함합니다. 이 모든 것은 오픈 소스입니다.
전략적으로 시뮬레이션은 로봇 분야에서 가장 큰 숨은 병목 중 하나입니다(환경 설정, 자산 파이프라인, 물리 검증, 반복 루프). SimArena가 실제로 “첫 번째 유용한 시뮬레이션 도달” 비용/시간을 줄인다면, Codec은 팀이 모델 스택, 제어 프레임워크 또는 배포 인프라를 선택하기 전 로봇 개발 워크플로의 초기 단계까지 포착할 수 있습니다.
또한 AI 투자 급증은 더 많은 컴퓨트, 더 많은 로봇 및 더 많은 데이터를 의미합니다. 휴머노이드를 구축하는 기업, RPA 소프트웨어 및 산업 IoT 기업은 하드웨어를 모듈형 스킬 및 추론 엔진에 연결하는 조정 레이어가 필요합니다. CodecFlow의 통합 데이터 스키마와 연산자 마켓플레이스는 이러한 역할을 수행하도록 설계되었습니다.